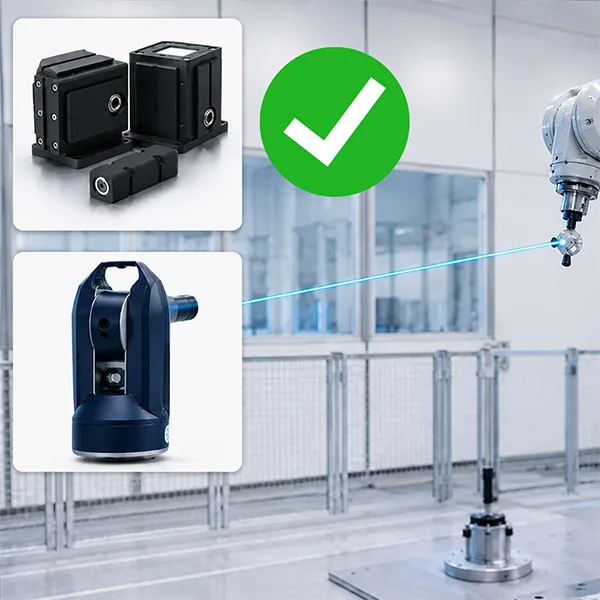
Isios Service mit Lasersensor
Maximale Absolutgenauigkeit – mit Lasertracker oder ISIOS Laser Sensor System. Wir kalibrieren Industrieroboter weltweit direkt…
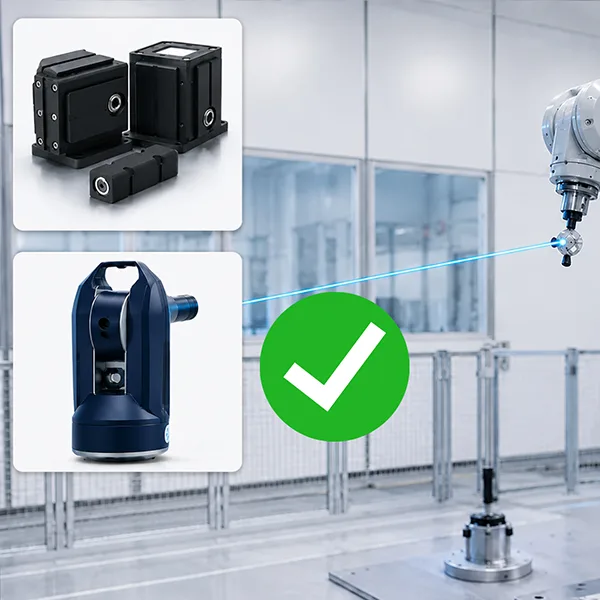
Maximale Messgenauigkeit durch hochpräzise externe Vermessung
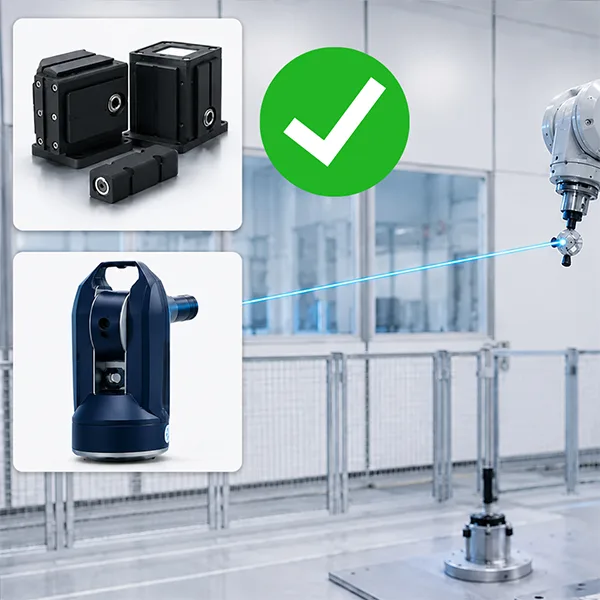
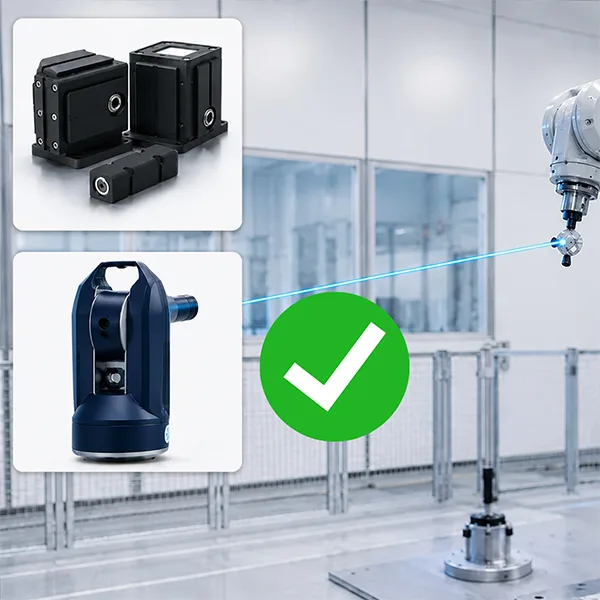
Bei der Lasertracker-Kalibrierung wird die tatsächliche Stellung des Roboters mit einem hochpräzisen externen Messsystem erfasst. Der Roboter fährt hierfür eine Vielzahl gezielt ausgewählter Positionen und Orientierungen innerhalb seines Arbeitsraums an. Die gemessenen Istpositionen werden mit den vom Robotermodell berechneten Sollpositionen verglichen.
Auf Grundlage dieser Messdaten identifiziert ISIOS mittels mathematischer Verfahren sämtliche relevanten kinematischen Parameter sowie weitere Einflussgrößen, die die Genauigkeit des Roboters bestimmen. Auch zusätzliche Achsen – beispielsweise Linearachsen – können in die Modellierung einbezogen werden. Anschließend wird die Parameteridentifikation optimiert und detailliert auf weiteres Genauigkeitspotenzial untersucht.
Die hohe Genauigkeit eines Lasertrackers ermöglicht besonders präziseMessungen und eignet sich daher insbesondere für anspruchsvolle Kalibrieraufgaben und Anwendungen mit sehr hohen Anforderungen an absolute Stellungs- und Bahngenauigkeit.
Die Ergebnisse der Kalibrierung werden anschließend in die Steuerung des Roboters übernommen. Dadurch kann die Steuerung systematische Abweichungen des nominalen Modells vom realen Roboter berücksichtigen und programmierten Präzisionsstellungen deutlich genauer anfahren.
Geeignet für:
Hochpräzise Bearbeitung, große Arbeitsräume, zusätzliche Linearachsen, komplexe Roboteranlagen und Anwendungen mit besonders hohen Anforderungen an Stellungs- und Bahngenauigkeit.